Énoncé
Le génie parasismique est la branche du génie civil qui vise à modéliser le risque sismique et mettre en place des mesures permettant d’éviter (ou limiter) les dégats causés aux personnes et aux bâtiments par les séismes. Une approche utilisée par cette discipline pour modéliser un bâtiment soumis à un séisme est le “modèle brochette”. Chaque étage d’un bâtiment étant considéré lié aux autres par un ressort et un amortisseur, on peut modéliser son déplacement latéral en utilisant une modélisation masse-ressort amortisseur :
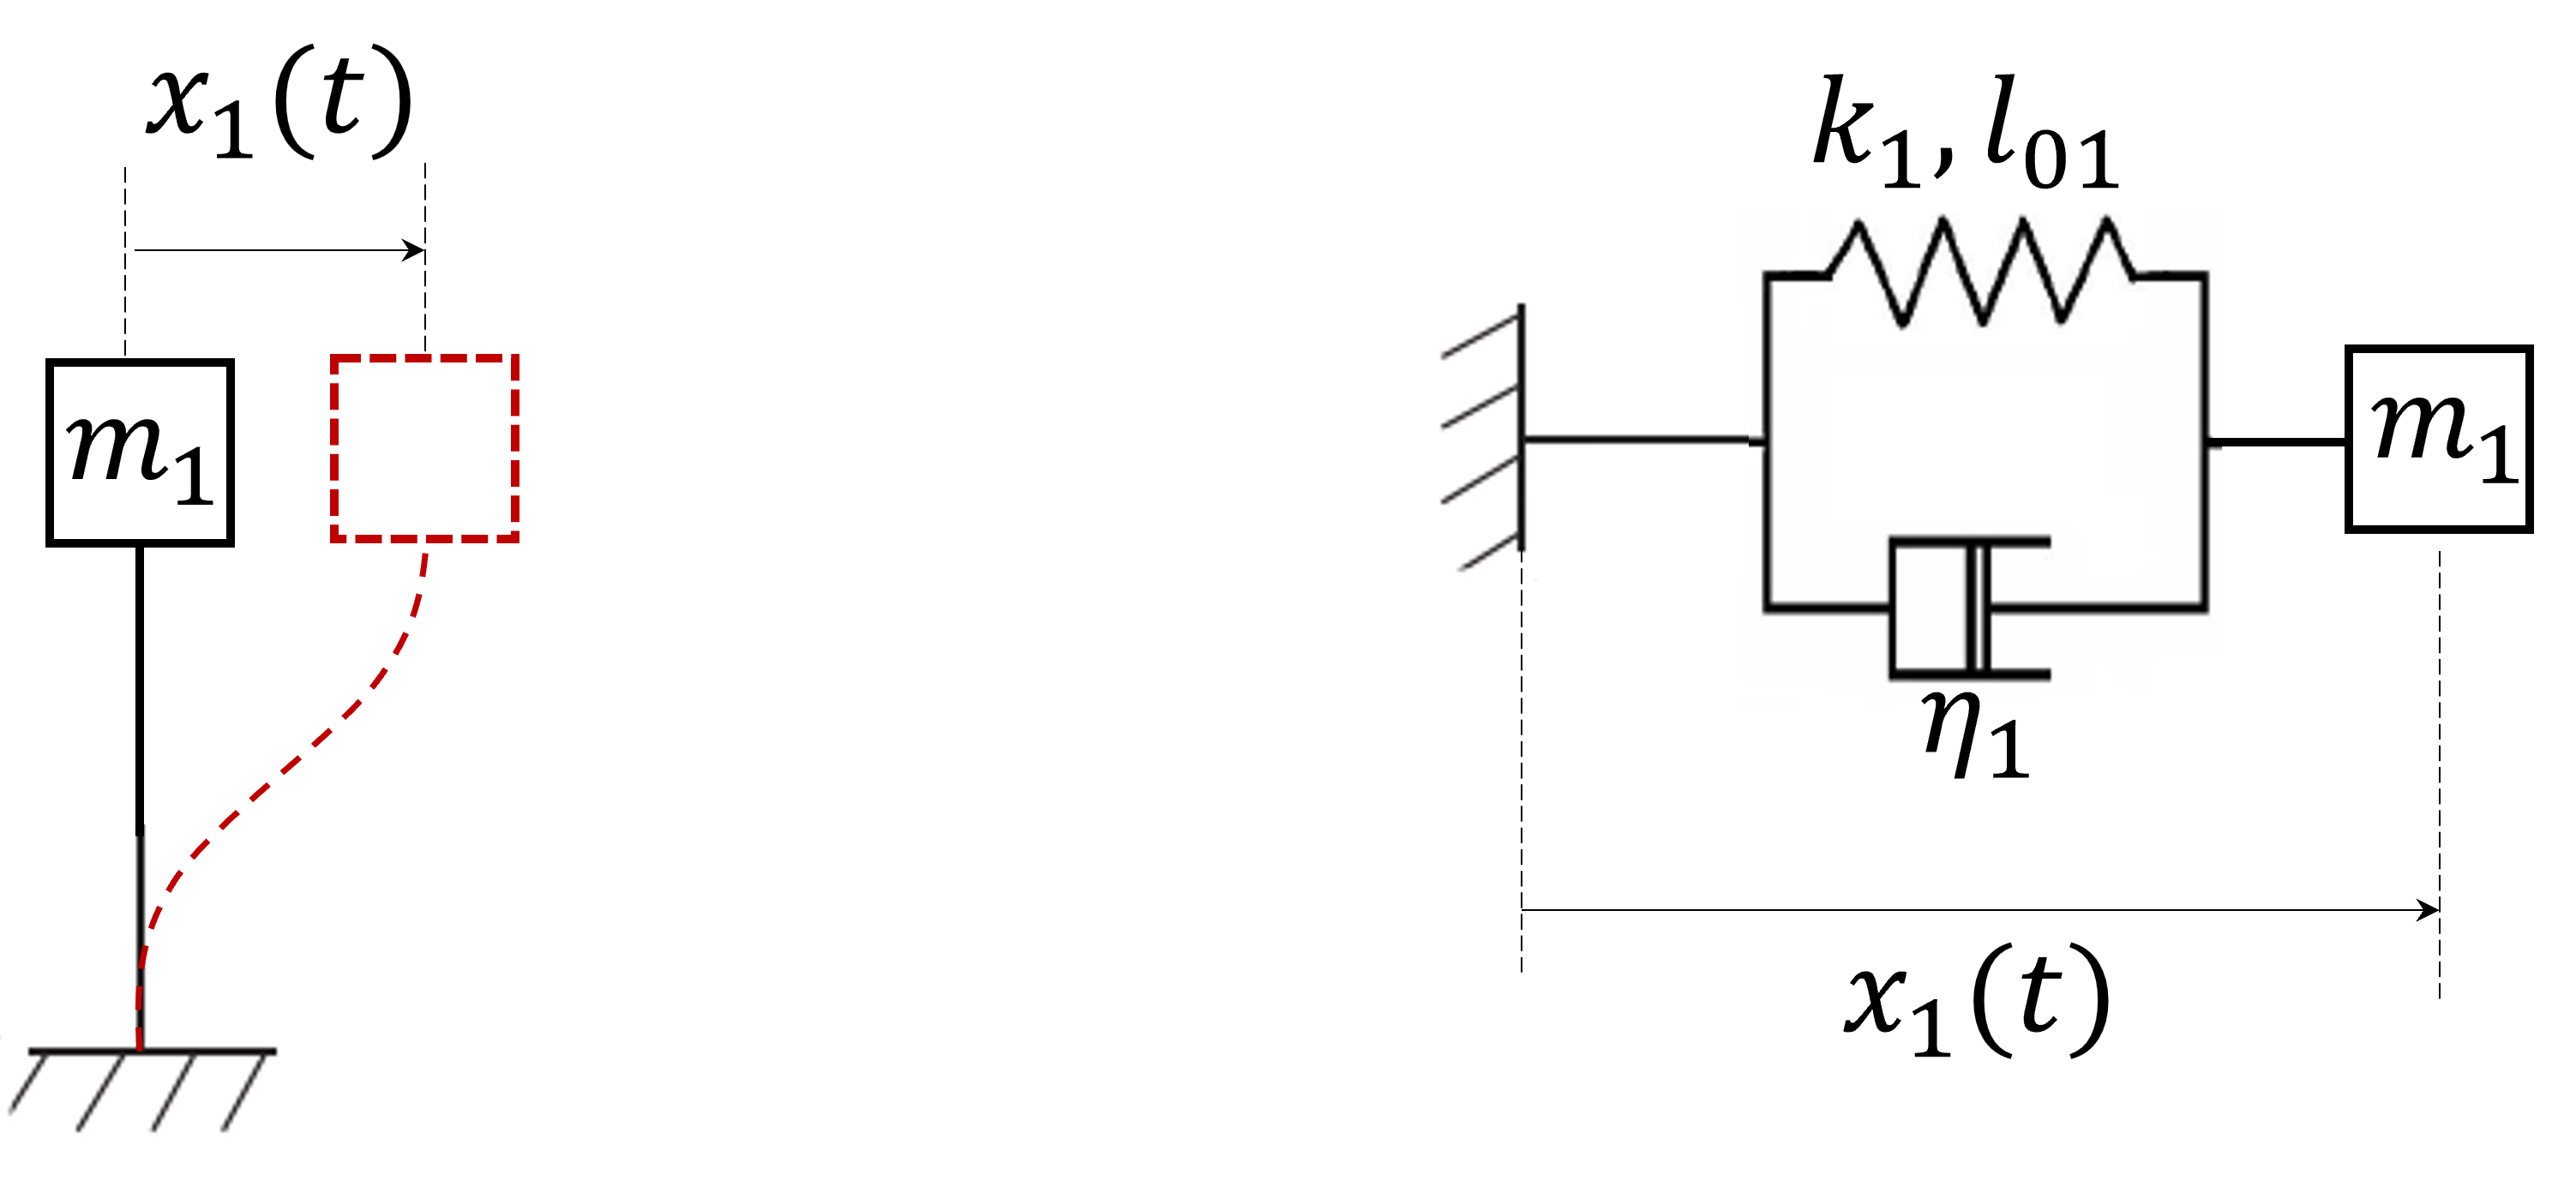
On souhaite ici étudier le mouvement d’un étage sous charge sismique. On prendra dans un premier temps un seul étage, dont le déplacement latéral est noté le long de l’axe horizontal , de masse , et lié au sol par une structure qui se compose comme un ressort de rigidité et de longueur à vide nulle, en parrallèle avec un amortisseur de coefficient d’amortissement . On rappelle que la force exercée par un amortisseur est proportionelle à la vitesse de déplacement et vaut .
Questions :
-
En appliquant le PFD le long de l’axe de déplacement, montrer que l’équation différentielle du système peut se mettre sous la forme
et identifier
la pulsation propre etle taux d’amortissement. -
Quelle est l’expression littérale du coefficient d’amortissement
au-delà duquel il n’y aura pas d’oscillation ? (régime apériodique, ou régime sur-critique). -
En règle générale, les bâtiments réagissent en régime pseudo-périodique. Quelle est la forme de la solution dans ce cas-là? On prendra
et. On notera égalementla pulsation propre du système amorti. -
On s’intéresse maintenant à la modélisation de deux étages. Le deuxième étage voit sa position sur l’axe transversal
, et il est lié à l’étage précédent par une structure qui se comporte comme un ressort de rigidité, de longueur à vide nulle, et d’amortissement(voir schéma).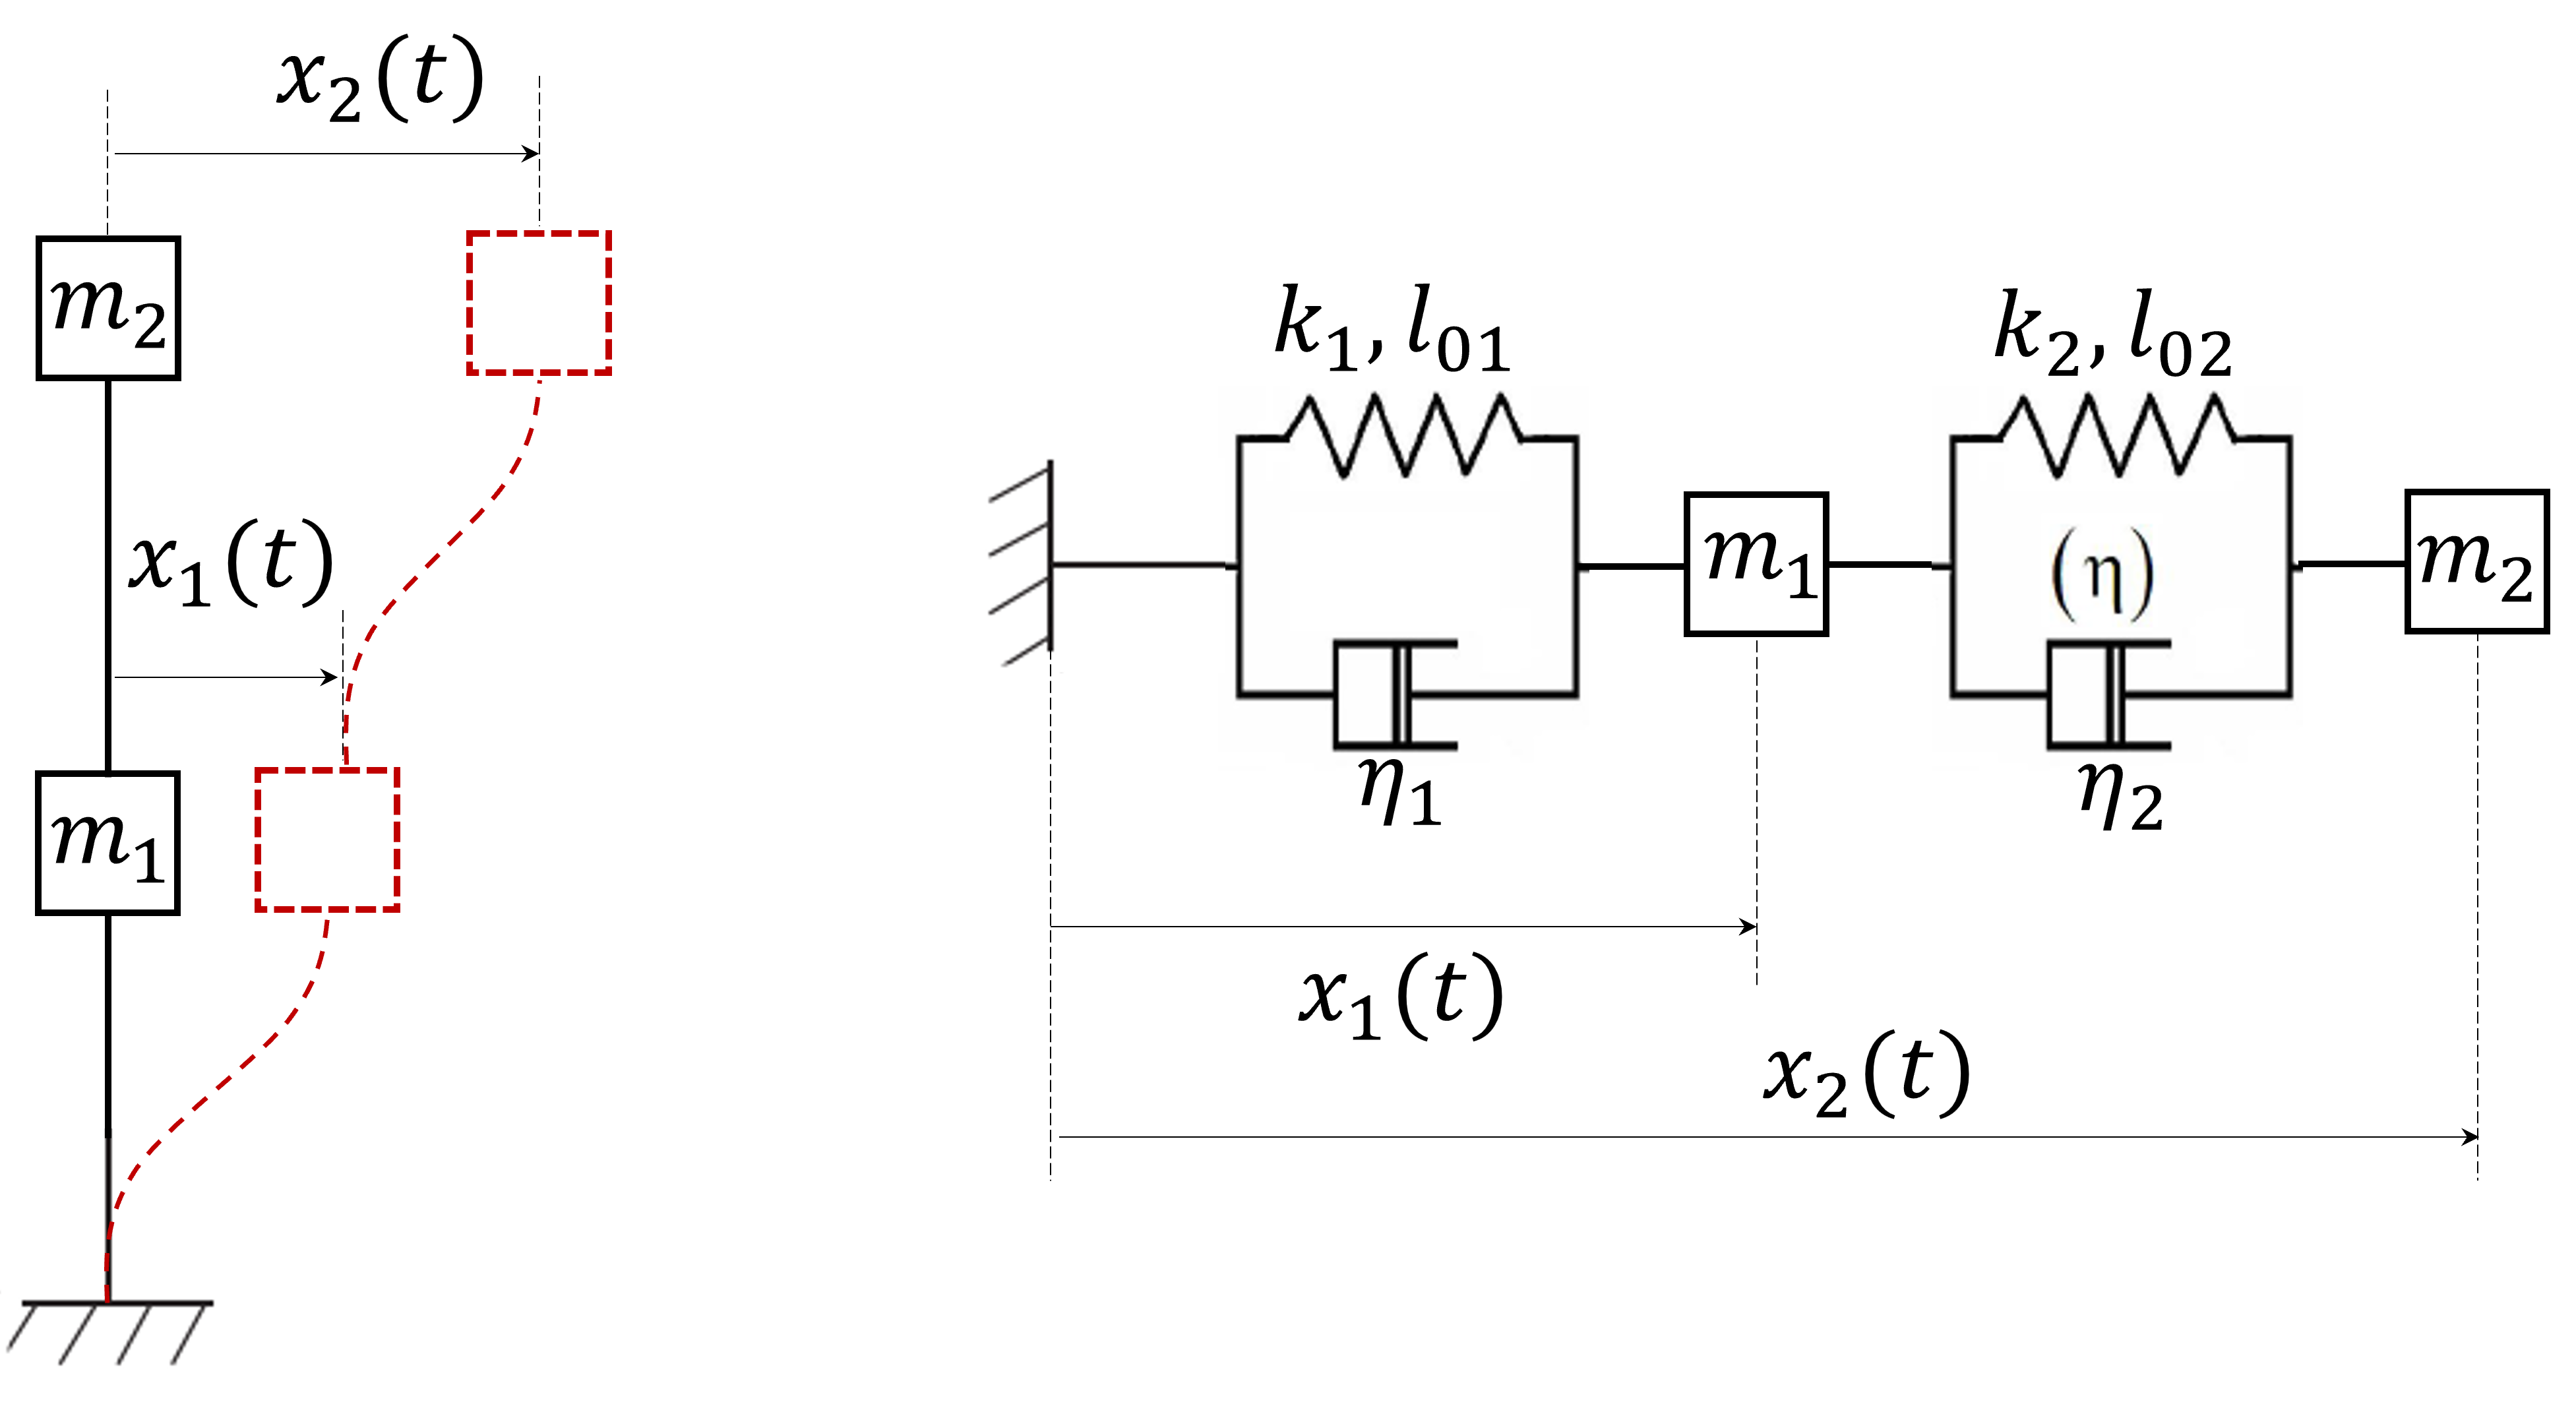
Quelle est l’équation différentielle qui régit la position du premier étage?
-
Quelle est l’équation différentielle qui régit la position du deuxième étage?
-
En posant les matrices
exprimer l’équation matricielle à résoudre.
Correction
1. En appliquant le PFD le long de l’axe de déplacement
On peut directement écrire
Par identification,
2. Expression littérale du coefficient d’amortissement
Ce coefficient est celui qui vérifie , donc
3. Forme de la solution en régime pseudo-périodique
Dans ce cas on aura
4. Équation différentielle qui régit la position du premier étage
La seule différence avec la partie précédente concerne l’effort supplémentaire qui s’exerce sur la masse liée au déplacement différentiel entre et .
5. Équation différentielle qui régit la position du deuxième étage
Les seules forces qui s’exercent sur la masse sont le poids, l’amortissement, et le rappel du ressort qui lie à .
6. Exprimer l’équation matricielle à résoudre
On aura ici le système
où est ici la matrice nulle.